
Inverter INV-60V-120A · Hardware
48-V-Inverter mit feldorientierter Regelung – 6 kW, ab 108 Gramm
Kompakte Leistungselektronik für Antriebe von 17 bis 60 V: feldorientierte Regelung, galvanisch getrennte CAN- und PWM-Schnittstellen, DroneCAN, vollständige Telemetrie und integrierte Schutzfunktionen – als Gehäusevariante, Einbauplatine oder Aero-Variante. Entwickelt und gefertigt in Regensburg, anpassbar an Ihre Anwendung, Hardware wie Firmware.
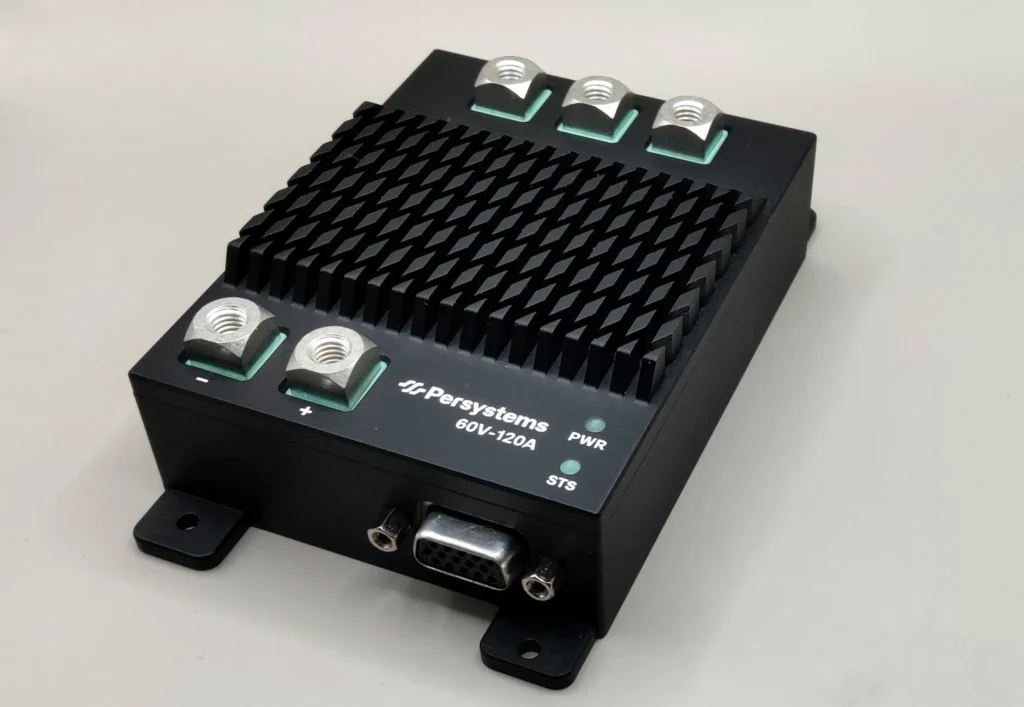
Der Inverter
INV-60V-120A: robust, leicht, vernetzt.
Ausgelegt auf ein sehr günstiges Leistungs-Gewichts-Verhältnis, hohe Zuverlässigkeit und flexible Integration – über CAN, DroneCAN oder klassisch per PWM.
INV-60V-120A · 6 kW
Technische Daten
Ein Transistorpaar pro Phase, 6 kW Dauerleistung, 120 A Dauer-Phasenstrom (rms) – im Gehäuse 337 Gramm, als Aero-Variante 108 Gramm, auf einer Grundfläche kleiner als ein Smartphone. Für Drohnen, Robotik und alles, was wenig Bauraum und wenig Gewicht verlangt.
| Dauerleistung | 6 kW (6,5 kW für 180 s) bei 48 V |
| Spannungsbereich | 17–60 V DC (48-V-System) |
| Phasenstrom | 120 A rms Dauer (≈ 170 A Spitzenwert), 135 A rms für 180 s |
| PWM-Frequenz | 50 kHz |
| Varianten | -C Gehäuse (M6-Bolzen, D-Sub 15 HD) · -E Einbauplatine (Würth-Schraubklemmen, D-Sub 15 HD) · -A Aero-Variante (AWG-10-Litzen, Molex PicoBlade) |
| Abmessungen | Gehäuse 100,4 × 77,2 × 32,9 mm · Platinen 77 × 65 mm |
| Gewicht | 337 g Gehäuse · 154 g Einbauplatine · 108 g Aero (Kühlkörper optional, ≈ 90 g) |
| Kühlung | luftgekühlt – Kühlrippen (Gehäuse) oder Kühlplatte/Kühlkörper (Platinen); Zwangsbelüftung für die volle Dauerleistung |
| Schutzart | IP-Gehäuse für die Gehäusevariante auf Anfrage |
| Schnittstellen | CAN 1 Mbit/s, galvanisch getrennt (PersyCAN, DroneCAN) · PWM/PPM, galvanisch getrennt · analoge Eingänge |
| Positionssensor | sin/cos, Inkrementalgeber oder sensorlos |
Lieferumfang und Integration
Was Sie bekommen
- Inverter INV-60V-120A mit feldorientierter Regelung und der Persystems-Firmware
- PC-Software für Parametrierung, Firmware-Update und Fehlerdiagnose über CAN
- Protokoll-Dokumentation für PersyCAN und DroneCAN – jede Botschaft, jedes Signal, jeder Fehlercode; die technische Dokumentation des Inverters (Anschlussbelegung, Signalwege, Fehlerbehandlung, Firmware-Update) steht online unter esc.persystems.org
- Anpassung von Hardware und Firmware an Ihre Anwendung, wenn die Standardvariante nicht passt
- Dual-Core-Variante: Ihr eigener Code auf dem zweiten Kern des Controllers, die Motorregelung bleibt unberührt – mehr dazu
- Unterstützung unseres Engineering-Teams bei Auslegung und Systemintegration
Wir entwickeln und fertigen den Inverter an unserem Hauptsitz in Regensburg nach höchsten Qualitätsstandards – und vermessen unsere Antriebe auf dem eigenen Prüfstand.
Drei Varianten
Ein Inverter, drei Bauformen.
Dieselbe Leistungsstufe, dieselbe Firmware, dieselben Kennwerte – 6 kW Dauerleistung, 120 A rms, 17 bis 60 V. Unterschiedlich sind Bauform und Anschlusskonzept: montagefertig im Gehäuse, als Einbauplatine für Ihr System oder als eigens entwickelte Aero-Variante für die Luft.
INV-60V-120A-C
Gehäusevariante
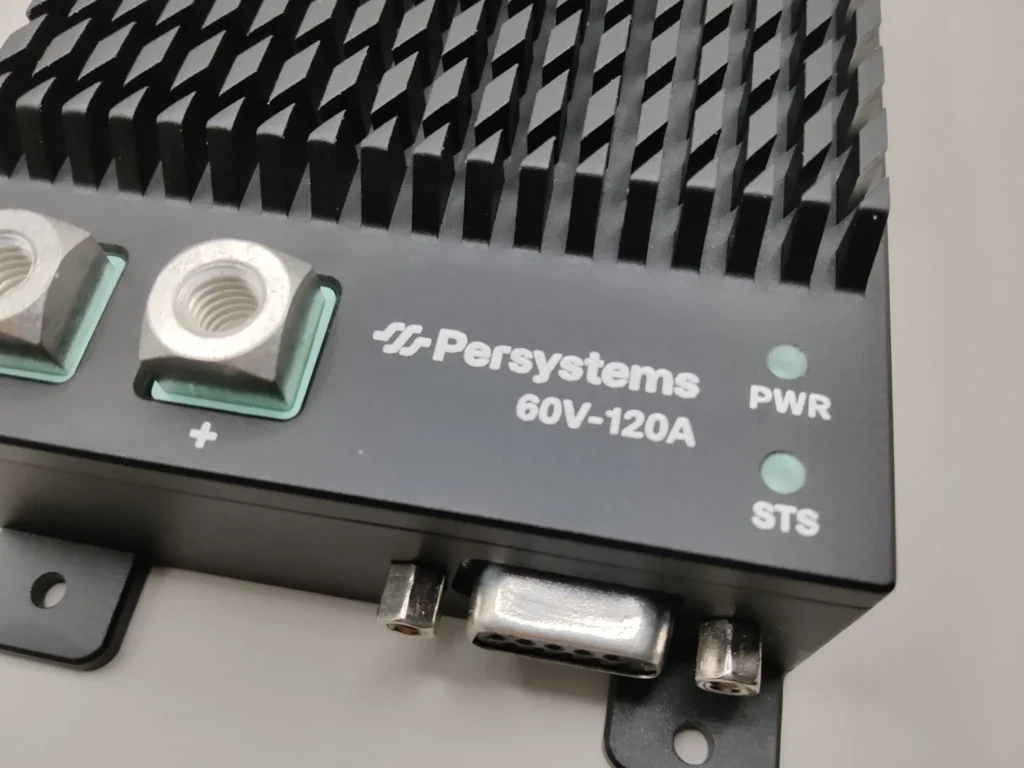
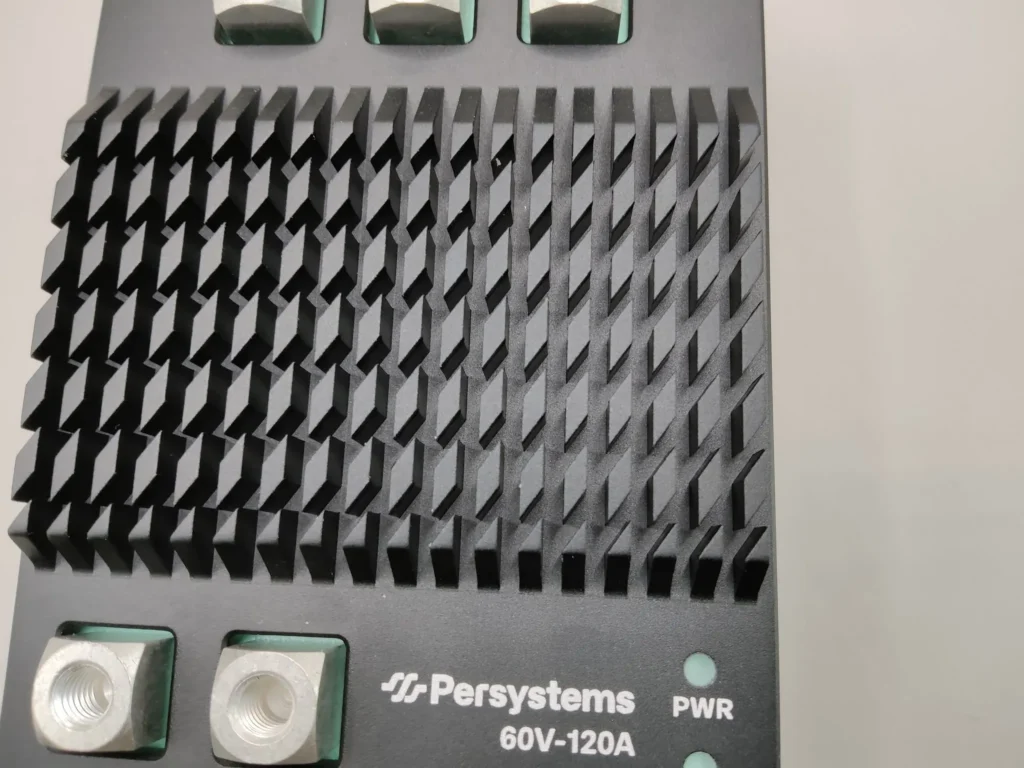
Eloxiertes Aluminiumgehäuse mit Kühlrippen, M6-Bolzen für DC und Motorphasen, D-Sub 15 HD für CAN, PWM/PPM, Sensorik und Enable, Status-LEDs. Für Fahrzeuge, Arbeitsmaschinen und Prüfstände – alles, was ein robustes, montagefertiges Gerät braucht. IP-Gehäuse auf Anfrage.
100,4 × 77,2 × 32,9 mm · 337 g
INV-60V-120A-E
Einbauplatine
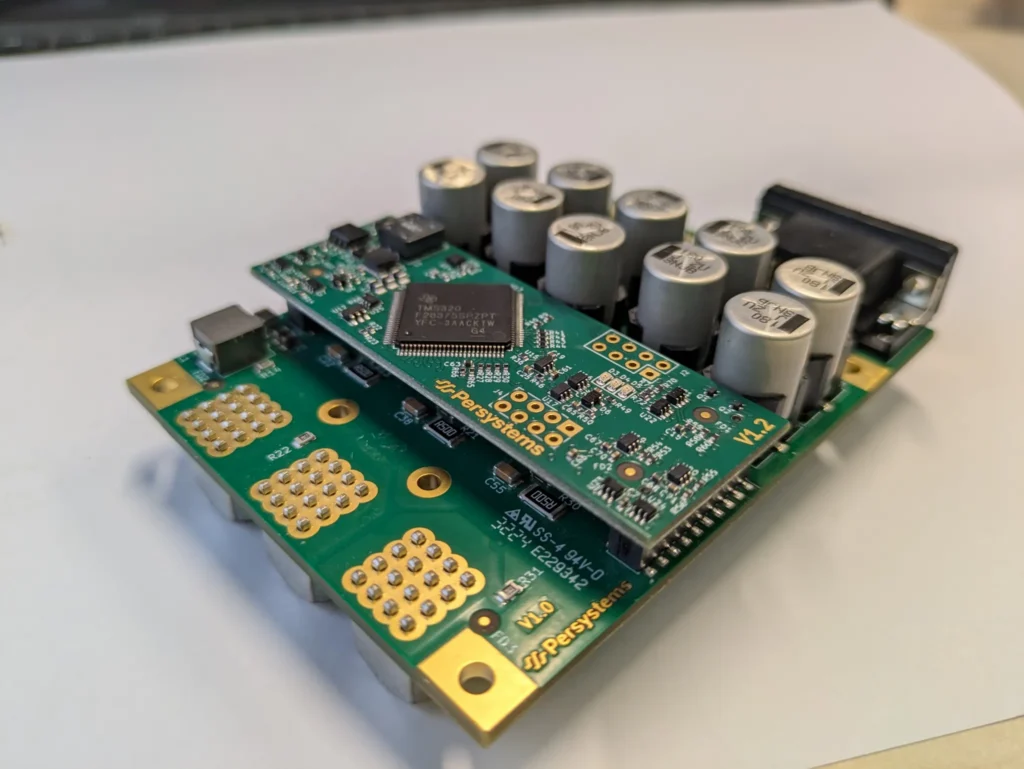
Die gleiche Elektronik ohne Gehäuse: Würth-Schraubklemmen für die Leistungsanschlüsse, D-Sub 15 HD für die Signale, Status-LEDs. Montage auf einer Kühlplatte oder einem Kühlkörper Ihres Systems – für die Integration in eigene Gehäuse.
77 × 65 mm · 154 g
INV-60V-120A-A
Aero-Variante
Eine eigene, auf Gewicht getrimmte Platine für Drohnen und Luftfahrt: AWG-10-Litzen mit Goldkontakten für DC und Motor, Molex-PicoBlade-Stecker für galvanisch getrenntes CAN und PPM sowie den Motor-NTC. Optionaler Kühlkörper mit rund 90 g.
77 × 65 × 33,5 mm · 108 g
Die Kennwerte aller drei Varianten stehen im Datenblatt; welche Bauform zu Ihrem Antrieb passt, klären wir gemeinsam – schreiben Sie uns Einbauraum, Kühlung und Anschlusskonzept.
Regelung und Schnittstellen
Feldorientiert geregelt, über CAN im Griff.
Feldorientierte Regelung
Drehzahl- und Drehmomentregelung mit unterlagerter Id/Iq-Stromregelung, Feldschwächung und MTPA. Rotorlage sensorlos aus Motormodell und Gegen-EMK oder über sin/cos- und Inkrementalgeber. Sollwerte kommen über CAN oder PWM/PPM.
PersyCAN
Unser CAN-Protokoll für Sollwerte, Parameter und Telemetrie: alle 100 ms Phasen- und DC-Strom, DC-Spannung, Drehzahl, Drehmoment, MOSFET- und Motortemperatur sowie Regler- und Fehlerstatus. Parametrierung, Fehlerlog und Firmware-Update laufen über denselben Bus.
DroneCAN
Für Flugsteuerungen: esc.Status mit 10 Hz, NodeStatus mit 1 Hz, GetNodeInfo, bis zu 20 ESC-Indizes pro Bus, Fehlerzustände als Health-Stufen. Der Inverter wird für PersyCAN oder DroneCAN konfiguriert und lässt sich im laufenden Betrieb umschalten; unsere PC-Software erreicht ihn per PersyCAN auch dann, wenn er auf DroneCAN konfiguriert ist – die gespeicherte Konfiguration bleibt erhalten.
PWM / PPM
Klassische ESC-Ansteuerung mit Signalüberwachung: ungültige Signale, Timeouts, Inversionsfehler und verrauschte Eingänge werden erkannt und gemeldet. Arm/Disarm per CAN oder Eingang.
PersyCAN · Telemetrie ● Beispiel
0x1A000003 · 100 ms
Iph_Rms 29,6 A I_DC 30,0 A U_DC 50,2 V T_MOSFET 41,5 °C
0x1A00000C · 100 ms
RPM_act 5 980 RPM_target 6 000 TQ_act 2,150 Nm
0x1A000006 · 100 ms
Id −0,12 A Iq 41,9 A Id_trgt 0,00 A Iq_trgt 42,0 A
0x1A000008 · 100 ms
MotionCtrl ControlActive ErrorState OK
0x1A000013 · 100 ms
T_Motor 58,7 °C
Im DroneCAN-Modus stattdessen: esc.Status mit 10 Hz, NodeStatus mit 1 Hz, dynamische Node-Zuweisung. Beispielwerte, keine Messung.
Beispiel
So sieht Telemetrie über PersyCAN aus
Alle 100 ms sendet der Inverter seine Betriebsdaten als CAN-Botschaften: Phasen- und DC-Strom, DC-Spannung, Drehzahl und Drehmoment, die Temperaturen von MOSFETs und Motor sowie Regler- und Fehlerstatus. Jede Botschaft hat eine feste ID und ein dokumentiertes Byte-Layout – Ihr Steuergerät oder Ihr Prüfstand liest direkt mit, ohne Zwischensoftware.
Für Flugsteuerungen wird der Inverter auf DroneCAN umgeschaltet – dann sendet er esc.Status mit 10 Hz und NodeStatus mit 1 Hz, sodass ArduPilot und PX4 ihn ohne Anpassung einbinden. Beide Protokolle laufen nicht gleichzeitig; der Wechsel ist im laufenden Betrieb möglich.
Schutzfunktionen
Abgesichert – und nachvollziehbar.
- Überstrom, Kurzschluss, Übertemperatur, Unterspannung und Sensorfehler schalten den Antrieb in einen sicheren Zustand
- Safe Torque Off (STO) oder Active Short Circuit (ASC) als parametrierbare Reaktion
- Signalüberwachung der PWM/PPM-Eingänge: ungültig, Timeout, Inversion, verrauscht
- Fehlerlog über CAN abrufbar – automatisch bei Überstrom, jederzeit auf Anfrage
- Fehlerstatus in jedem Telemetrie-Zyklus, über DroneCAN zusätzlich als Health-Stufe (OK, Warning, Error, Critical)
- Firmware-Sicherheit: signierte und verschlüsselte Updates mit Rollback-Schutz – das Sicherheitskonzept wird derzeit umgesetzt, mehr dazu
Mehrere Inverter am Bus
Automatisch erkannt, automatisch adressiert.
Mehrere Inverter starten mit derselben Werksadresse? Kein Problem: Über den PersyCAN-Discovery-Mechanismus werden sie automatisch auf eigene CAN-IDs verteilt. Bekannte Geräte bekommen nach einem Neustart ihre alte Adresse zurück – auch wenn nur ein Gerät neu gestartet wurde.
Parametrierung, Firmware-Update und Fehlerdiagnose erledigt unsere PC-Software über denselben CAN-Bus, an dem der Antrieb hängt.
Anwendungen
Vom Multikopter bis zur mobilen Arbeitsmaschine.
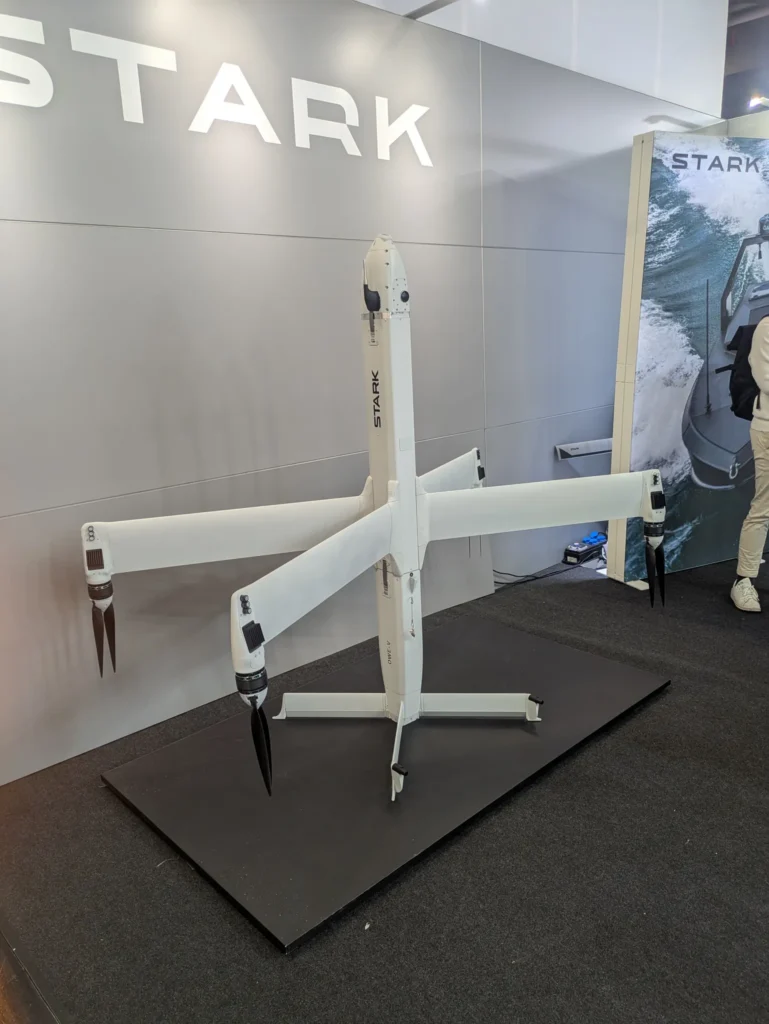
UAV · Drohnen
ESC mit DroneCAN
Status-Telemetrie mit 10 Hz, dynamische Node-Zuweisung und bis zu 20 ESC-Indizes pro Bus – für Multikopter, VTOL und Schwerlastdrohnen.
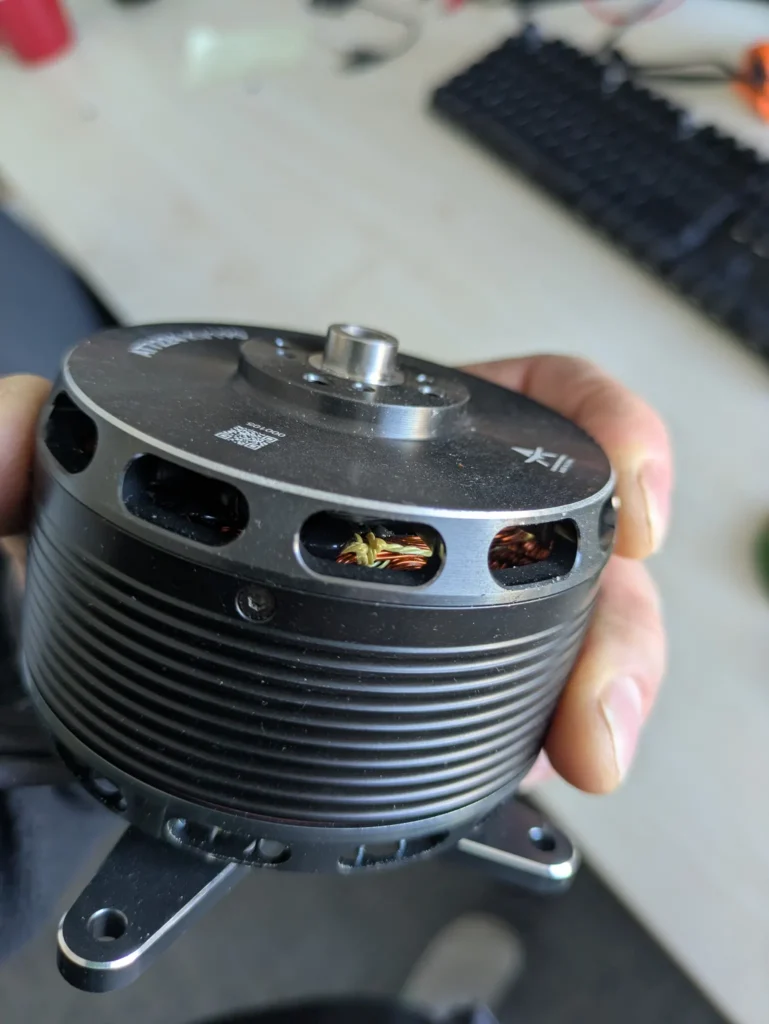
Industrie · Robotik
48-V-Antriebe
Robotik, mobile Arbeitsmaschinen und Industrieantriebe: kompakt, robust, mit Drehzahl- und Drehmomentregelung und CAN-Anbindung ans Maschinennetz.
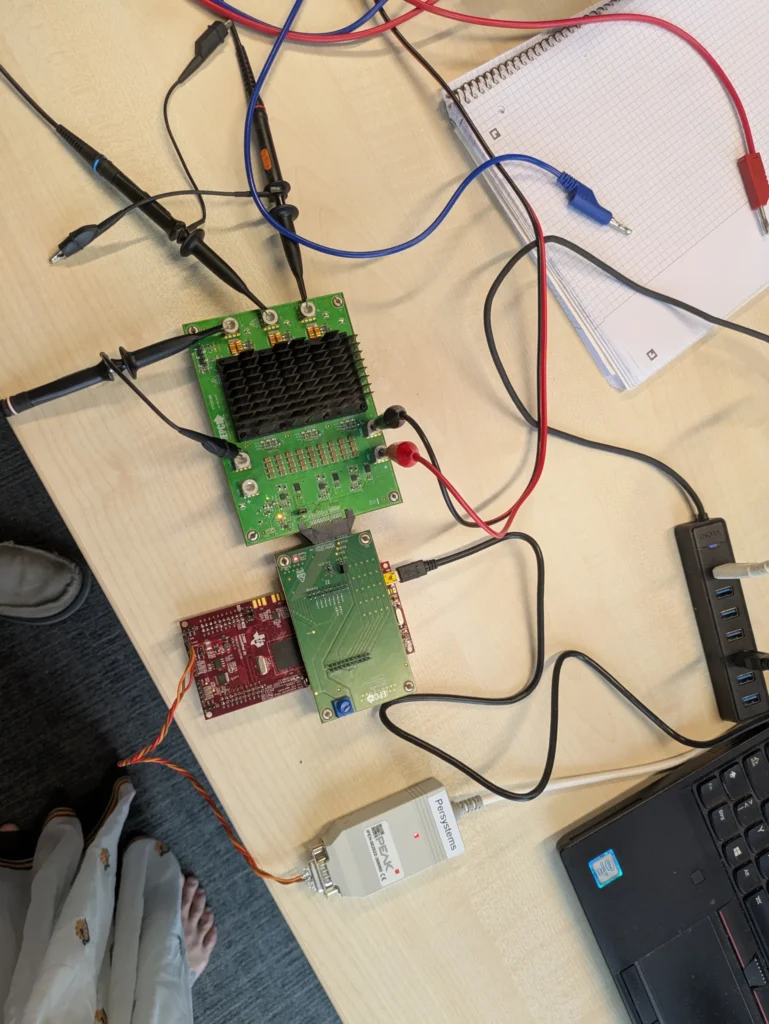
Entwicklungsbasis
Kundenspezifische Projekte
Hardware und Firmware passen wir an Ihre Anwendung an. Unser Engineering-Team unterstützt bei Auslegung und Systemintegration – bis zum Serienstand. Ein Beispiel: der GaN-Inverter INV-120V-40A mit 99,125 % Wirkungsgrad für eine HAPS-Plattform.
Qualität
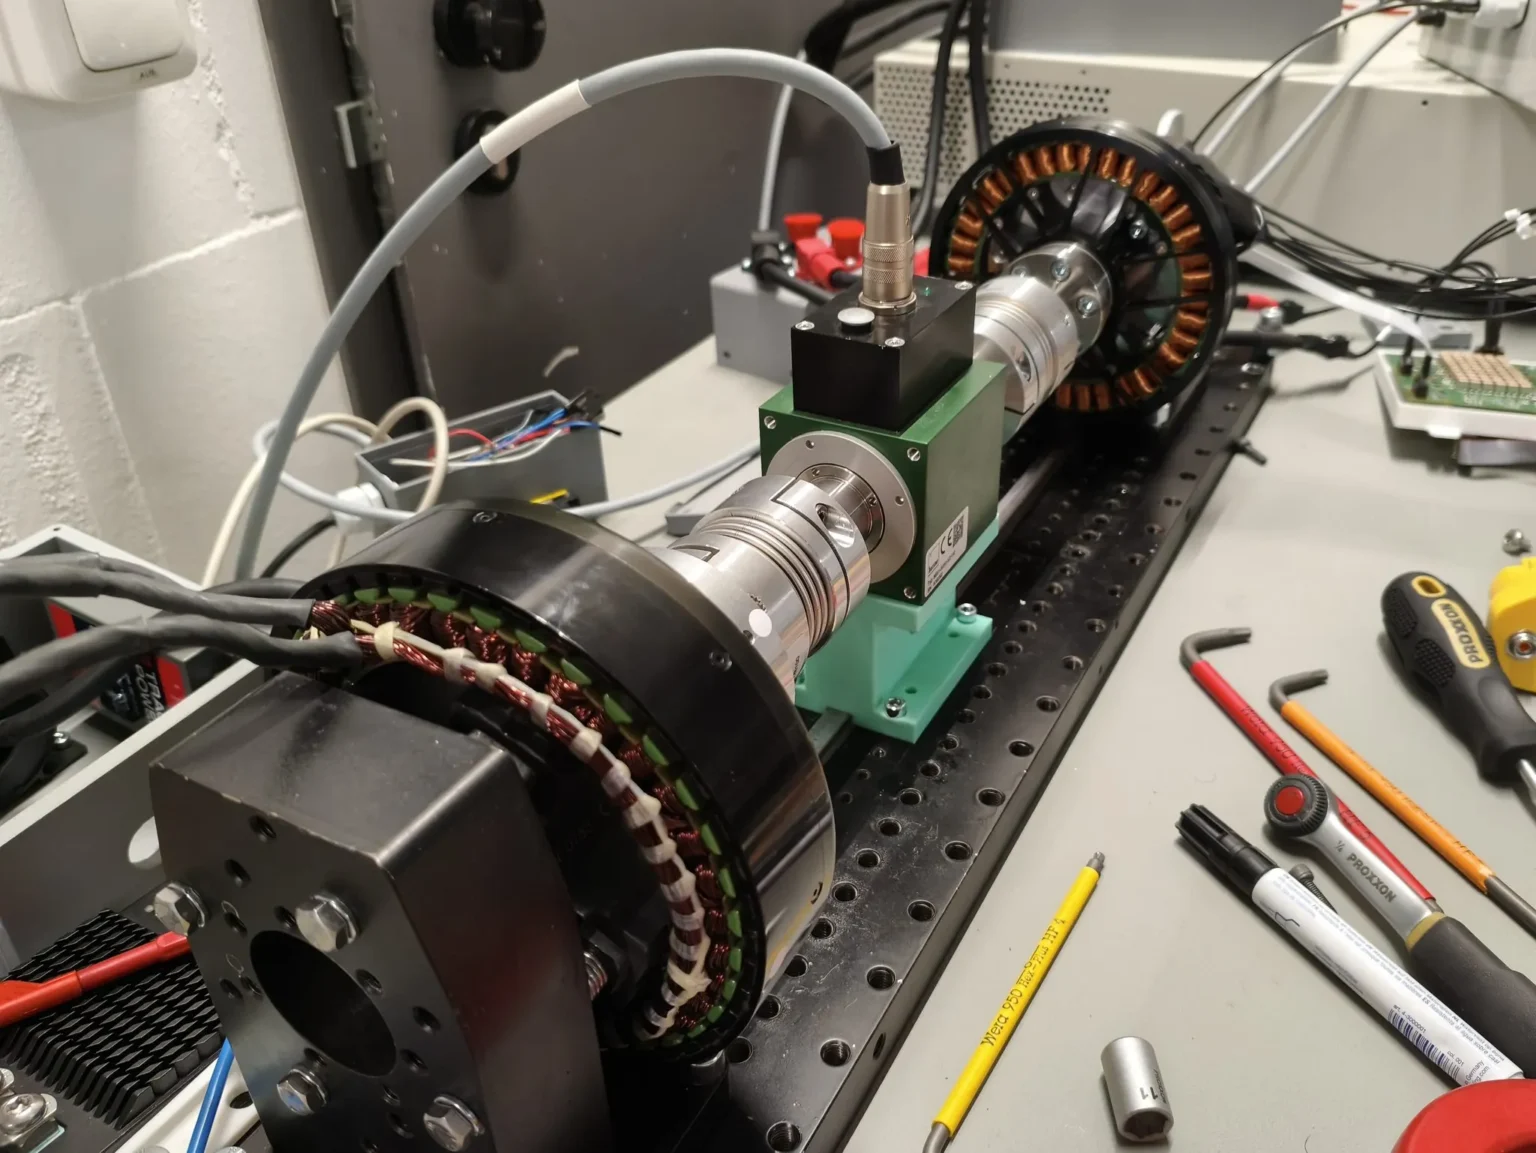
Geprüft am eigenen Prüfstand.
Inverter und Motoren vermessen wir auf unserem Prüfstand in Regensburg – mit Power Analyzer, Drehmoment-Messnabe und lückenloser CAN-Aufzeichnung. Was wir simulieren, messen wir nach: Dieselben Modelle, mit denen OverDrive rechnet, beschreiben die Inverter, die wir bauen.
Entwickelt und gefertigt in Deutschland, nach höchsten Qualitätsstandards.
Kontakt
Datenblatt, Muster oder ein Gespräch über Ihr Projekt?
Schreiben Sie uns, welchen Antrieb Sie bauen – Spannung, Leistung, Schnittstelle. Sie bekommen eine Antwort direkt aus der Entwicklung.
| Produkt | Inverter INV-60V-120A, 6 kW Dauerleistung, drei Varianten |
| Spannung | 17–60 V, ausgelegt für 48-V-Systeme |
| Vertrieb | sales@persystems.org |
| Telefon | +49 941 462 974 40 |
| Firma | Persystems GmbH, Regensburg |