
Technik · DroneCAN
DroneCAN-ESC: der Inverter INV-60V-120A am DroneCAN-Bus
Für Flugsteuerungen mit ArduPilot oder PX4 spricht der Inverter DroneCAN: ESC-Status mit 10 Hz, Knotenstatus mit 1 Hz, dynamische Node-Zuweisung und bis zu 20 ESC-Indizes pro Bus. Der Inverter wird für DroneCAN oder für PersyCAN, das Persystems-Protokoll für Parametrierung und Firmware-Update, konfiguriert – und lässt sich im laufenden Betrieb umschalten.
Auf einen Blick
| Protokoll | DroneCAN (ehemals UAVCAN v0) |
| Statusmeldungen | esc.Status mit 10 Hz, NodeStatus mit 1 Hz |
| Adressierung | dynamische Node-ID-Zuweisung, bis zu 20 ESC-Indizes pro Bus |
| Umschaltbar | PersyCAN für Parametrierung, Telemetrie und Firmware-Update – Wechsel im laufenden Betrieb, nicht gleichzeitig |
| Rückfall | PWM/PPM-Sollwert, galvanisch getrennt |
| Leistung | 6 kW Dauerleistung, 17–60 V, ab 108 g, feldorientierte Regelung |
DroneCAN
Ein Bus für alle Antriebe.
Bei größeren Fluggeräten ersetzt DroneCAN die einzelnen PWM-Leitungen zu den Motorreglern durch einen gemeinsamen CAN-Bus. Die Flugsteuerung sendet die Sollwerte aller Motoren in einer Botschaft, jeder ESC antwortet mit seinem Status, und neue Knoten bekommen ihre Adresse automatisch zugewiesen. Das spart Verkabelung, macht die Antriebe überwachbar und ist in ArduPilot und PX4 fest verankert.
Der INV-60V-120A hängt als DroneCAN-Knoten an diesem Bus: Er nimmt die Sollwerte der Flugsteuerung entgegen, meldet mit 10 Hz seinen ESC-Status und mit 1 Hz seinen Knotenstatus. Die Node-ID wird dynamisch zugewiesen; bis zu 20 ESC-Indizes pro Bus decken auch große Multikopter ab.
Warum ein Inverter statt eines ESCs
- Feldorientierte Regelung mit gemessenen Phasenströmen – sinusförmige Ströme, wenig Drehmomentrippel, präzise Drehmomentgrenze
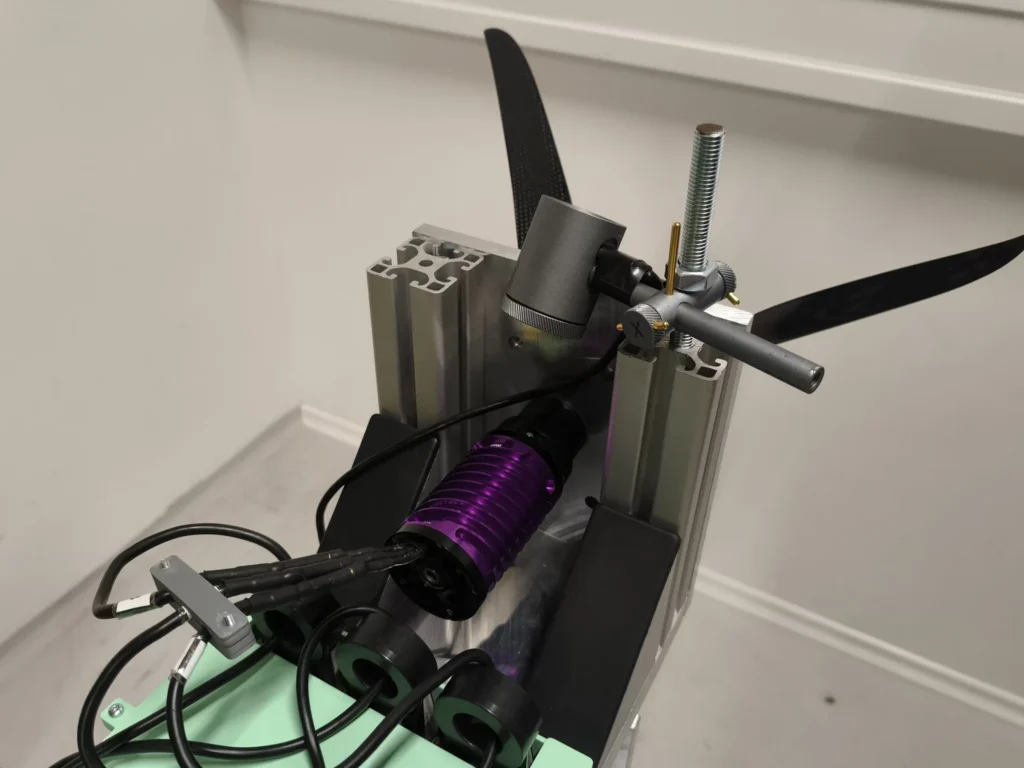
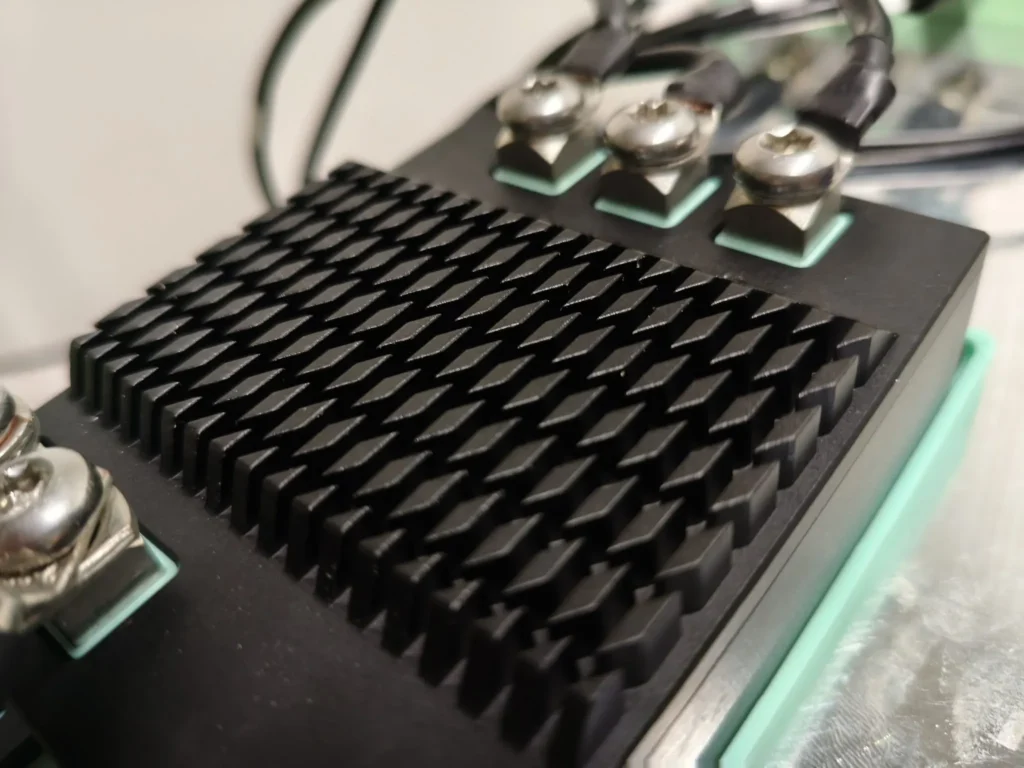
- Dauerleistung statt Kurzzeitwerte: 6 kW bei 337 g im Gehäuse oder 108 g als Aero-Variante, luftgekühlt, mit thermischer Derating-Logik
- Telemetrie, die über den ESC-Status hinausgeht: Id/Iq, Ud/Uq, MOSFET- und Motortemperatur über PersyCAN
- Schutz: Überstrom, Kurzschluss, Übertemperatur, Unterspannung; Safe Torque Off oder Active Short Circuit
Häufige Fragen
DroneCAN mit Persystems.
Was ist DroneCAN?
DroneCAN ist das offene CAN-Protokoll der ArduPilot- und PX4-Welt (früher UAVCAN v0). Flugsteuerung, ESCs, Sensoren und Servos tauschen darüber standardisierte Botschaften aus – Sollwerte, Status, Parameter – über einen gemeinsamen CAN-Bus statt über einzelne PWM-Leitungen.
Was meldet der Inverter über DroneCAN?
Den ESC-Status (esc.Status) mit 10 Hz und den Knotenstatus (NodeStatus) mit 1 Hz. Die Node-ID wird dynamisch zugewiesen; pro Bus sind bis zu 20 ESC-Indizes möglich. Wie die Fehlerzustände des Inverters auf die DroneCAN-Health-Stufen abgebildet werden, steht in der technischen Dokumentation unter esc.persystems.org.
Kann ich PersyCAN und DroneCAN gleichzeitig nutzen?
Nicht gleichzeitig – der Inverter wird für DroneCAN oder für PersyCAN, das Persystems-Protokoll für Parametrierung, detaillierte Telemetrie und Firmware-Update, konfiguriert. Der Wechsel ist im laufenden Betrieb möglich, und die PC-Software erreicht den Inverter per PersyCAN auch dann, wenn er auf DroneCAN konfiguriert ist. Eine dynamische Adressvergabe wie in DroneCAN gibt es auch in PersyCAN.
Für welche Fluggeräte ist der Inverter gedacht?
Für Multikopter, VTOL und Schwerlastdrohnen mit 48-V-Systemen, bei denen klassische ESCs thermisch an ihre Grenze kommen: 6 kW Dauerleistung ab 108 Gramm, feldorientierte Regelung, integrierte Schutzfunktionen und vollständige Telemetrie.
Kontakt
DroneCAN-Integration für Ihr Fluggerät?
Schreiben Sie uns, welche Flugsteuerung, Spannungslage und Motoren Sie einsetzen – Sie bekommen Muster, Dokumentation und eine Antwort direkt aus der Entwicklung.