Ratgeber · Leistungselektronik
PWM-Frequenz im Inverter: Was 20 kHz gegen 50 kHz am Motor ausmachen
Ein Propellermotor, ein Betriebspunkt, zwei Inverter: Wir haben einen marktüblichen 20-kHz-Controller und den Muon am selben Antrieb bei 6500 rpm vermessen. Der Unterschied steckt nicht im mittleren Strom, sondern in dem, was ihm überlagert ist – und das lässt sich am Oszilloskop in Ampere ablesen.
Veröffentlicht am 25. Oktober 2026 · Persystems GmbH, Regensburg
Warum der Phasenstrom nie glatt ist
Ein Inverter stellt die Motorspannung nicht stufenlos ein, sondern schaltet die Zwischenkreisspannung mit fester Frequenz ein und aus – Pulsweitenmodulation, PWM. Der Mittelwert dieser Pulse ist die gewünschte Spannung. Dazwischen liegt aber immer die volle Spannungsdifferenz an der Motorwicklung, und die Wicklung antwortet darauf, wie jede Induktivität antwortet: Der Strom steigt während des Pulses linear an und fällt in der Pause wieder ab. Übrig bleibt ein Sägezahn, der dem eigentlichen Phasenstrom überlagert ist – der Stromrippel.
Wie groß dieser Sägezahn wird, bestimmen drei Größen: die Zwischenkreisspannung, die Induktivität der Wicklung und die Zeit, die der Strom hat, um wegzulaufen – also die PWM-Periode. In der einfachsten Form lautet der Zusammenhang ΔI = UDC · D · (1 − D) / (L · fPWM), mit dem Tastgrad D. Die Spannung ist durch die Batterie vorgegeben, die Induktivität durch den Motor. Bei Außenläufern für Propeller liegt sie im einstelligen Mikrohenry-Bereich, denn wenige Windungen aus dickem Draht sind genau das, was hohe Drehzahlen und hohe Ströme verlangen. Bleibt als einzige Stellgröße des Inverters die Schaltfrequenz: Verdoppelt man sie, halbiert sich der Rippel.
Die Messung: ein Motor, ein Propeller, zwei Inverter
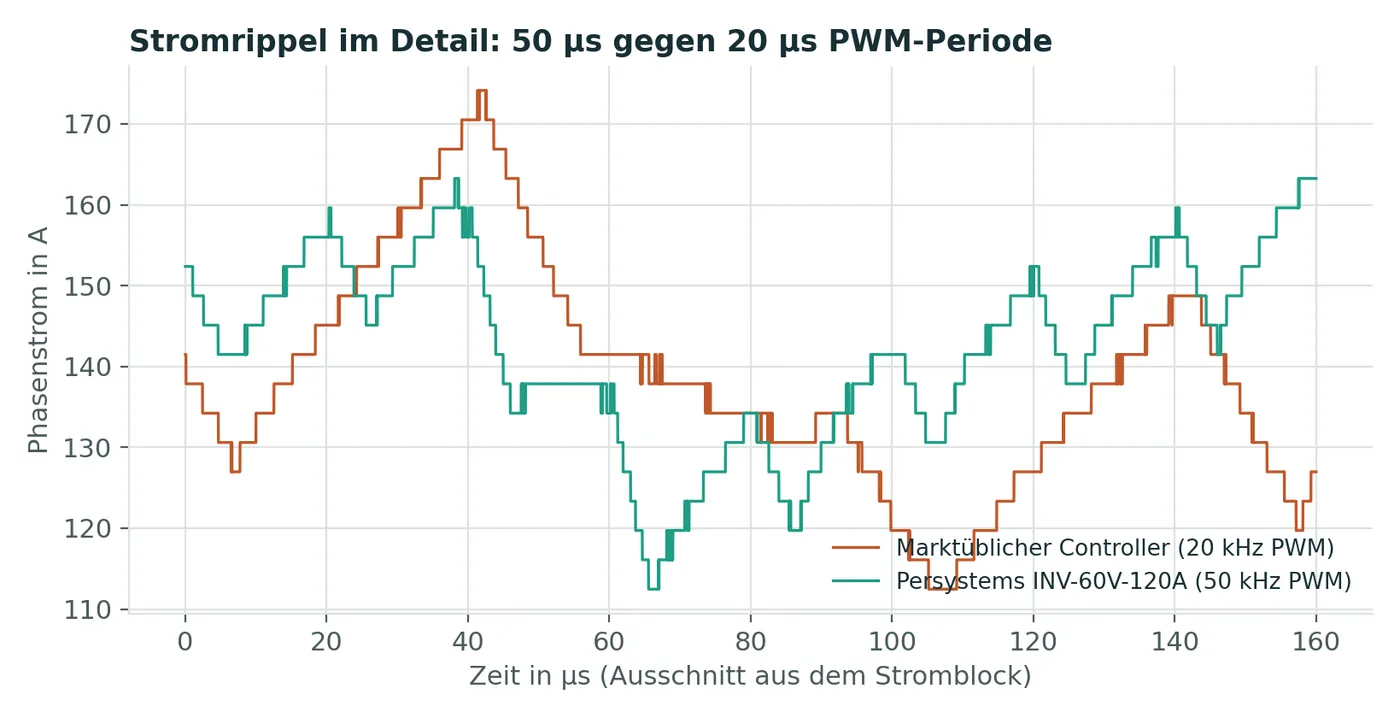
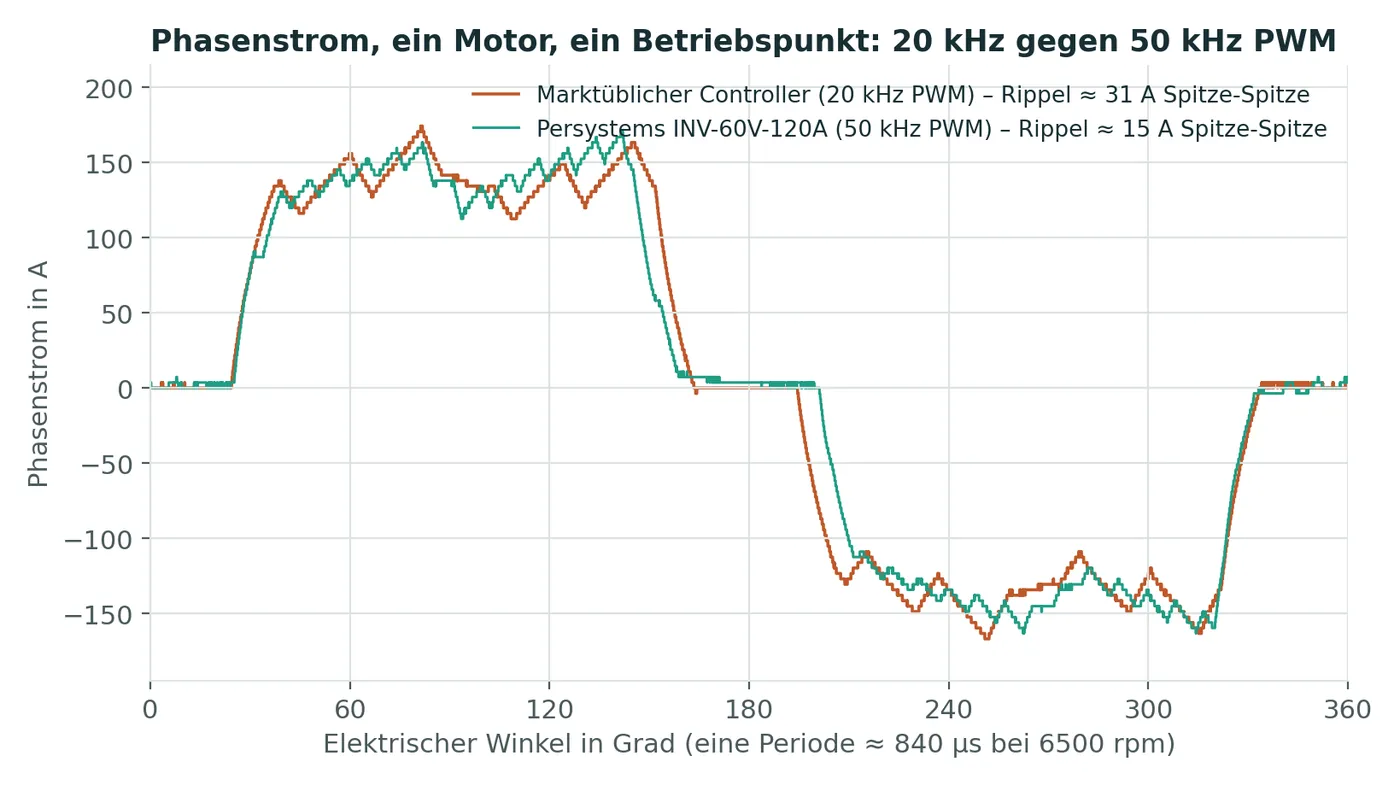
Um den Effekt nicht nur zu rechnen, sondern zu zeigen, haben wir auf unserem Prüfstand denselben Antrieb nacheinander mit zwei Invertern betrieben: einem marktüblichen Controller mit 20 kHz Schaltfrequenz (Herstellerangabe; unsere Messung ergab 19 kHz) und dem Muon mit 50 kHz. Der Motor war ein T-Motor AT7224 in der 190-kV-Variante – ein Außenläufer mit 24 Nuten und 22 Polen, 16 mΩ Phasenwiderstand, laut Datenblatt für 135 A und 6 kW ausgelegt –, der Propeller lief in beiden Fällen mit 6500 rpm. Zwischenkreisspannung 40,6 V, Phasenstrom rund 110 A effektiv, DC-Strom 92 A – ein Betriebspunkt, wie ihn ein Schwerlast-Multikopter im Reiseflug sieht.
Wichtig für die Vergleichbarkeit: Beide Inverter liefen in Blockkommutierung. Der Muon arbeitet im Normalfall mit feldorientierter Regelung; für diese Messung haben wir ihn in den Six-Step-Modus versetzt, damit wirklich nur die Schaltfrequenz den Unterschied macht. Aufgezeichnet wurden die Phasenströme und Phasenspannungen mit einem Rigol MSO5104 bei 2 GSa/s über jeweils 2 ms, also knapp zweieinhalb elektrische Perioden. Die Stromzange war auf 40 A/V eingestellt; für die Auswertung haben wir die Schaltspitzen der Zange mit einem Medianfilter von 0,4 µs entfernt, der den Rippel selbst unangetastet lässt.
Was die Messung zeigt
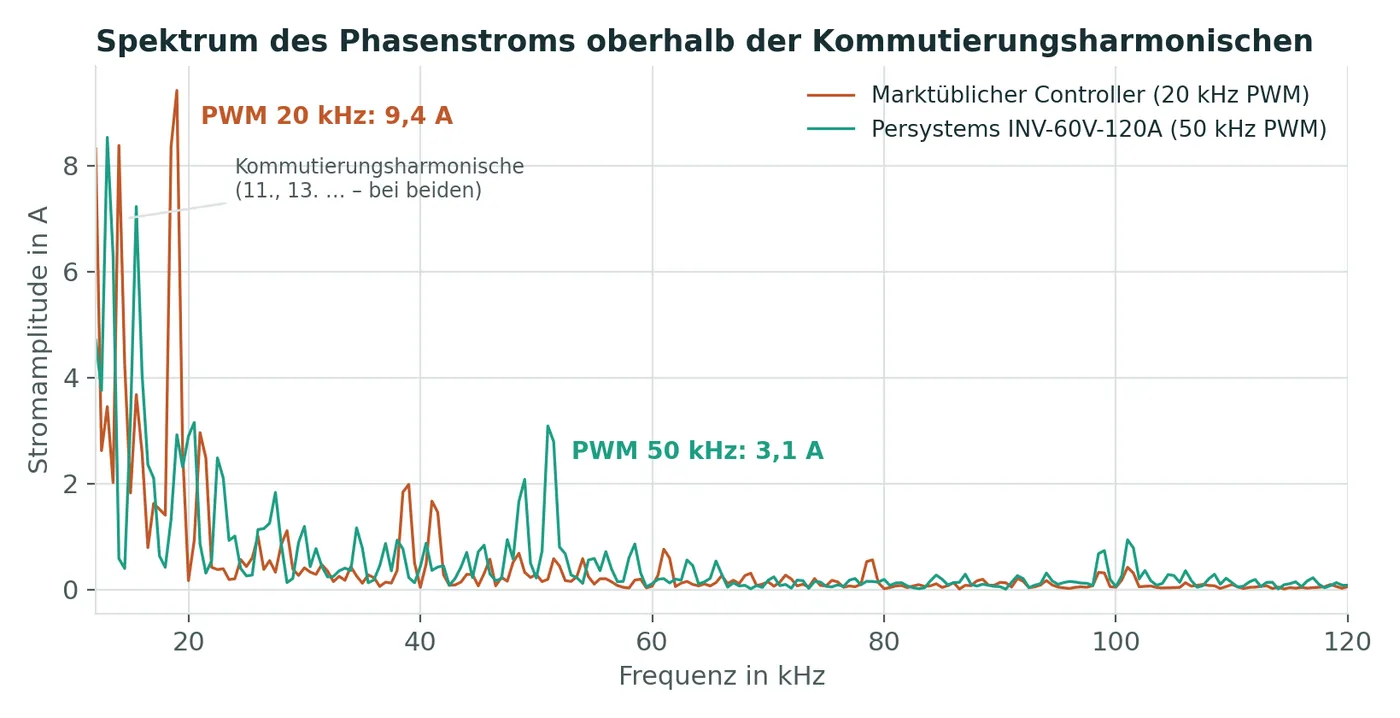
Auf dem Blockdach, wo die Phase den vollen Strom führt, misst der Rippel beim 20-kHz-Controller etwa 31 A von Spitze zu Spitze; beim Muon sind es etwa 15 A. Im Spektrum des Phasenstroms steht die Schaltfrequenz als klare Linie: 9,4 A Amplitude bei 20 kHz gegen 3,1 A bei 50 kHz. Beides ist der Faktor zwei bis drei, den die Formel erwarten lässt – und beides führt auf dieselbe effektive Induktivität des Motors von rund 8 µH, was die Messung in sich konsistent macht.
Ein Blick auf das Spektrum lohnt sich auch wegen dessen, was beide Inverter gemeinsam haben. Unterhalb von 20 kHz liegen bei beiden kräftige Linien bei etwa 13 und 15,5 kHz – das sind die 11. und 13. Harmonische der elektrischen Grundfrequenz von 1,19 kHz, also die Oberschwingungen der Blockkommutierung selbst. Sie haben mit der Schaltfrequenz nichts zu tun und verschwinden erst, wenn der Inverter sinusförmige Ströme stellt. Darum ist der Rippel in diesem Artikel bewusst so definiert, wie er eindeutig dem PWM zuzuordnen ist: als Sägezahn auf dem Blockdach und als Spektrallinie bei der Schaltfrequenz.
Was der Rippel im Antrieb anrichtet
Verluste im Motor. Der Rippel ist Strom, der kein Drehmoment erzeugt, aber Wärme. Das Drehmoment hängt am Mittelwert des Phasenstroms; der Sägezahn hat den Mittelwert null und trägt dazu nichts bei. Die Verluste hängen dagegen am Effektivwert zum Quadrat, und darin steckt der Rippel: I2rms = I2mittel + I2rippel. Ein Sägezahn von 31 A Spitze-Spitze entspricht rund 9 A effektiv, einer von 15 A rund 4 A.
Rechnet man das ehrlich mit dem Gleichstromwiderstand des AT7224 durch, ist das Ergebnis zunächst ernüchternd: Neben 140 A auf dem Blockdach erhöhen 9 A Rippel die Kupferverluste um 0,4 Prozent, 4 A um 0,1 Prozent – bei 16 mΩ sind das wenige Watt neben einigen hundert Watt Grundverlusten. Würde der Rippel nur den Gleichstromwiderstand sehen, wäre er thermisch fast egal. Er sieht ihn aber nicht: Die 9 A fließen mit 20 kHz, und bei dieser Frequenz beträgt die Skin-Tiefe in Kupfer nur noch etwa 0,5 mm, bei 50 kHz 0,3 mm. In der Nut kommt der Proximity-Effekt der benachbarten Leiter dazu, der den Wechselstromwiderstand für diesen Stromanteil leicht auf das Fünf- bis Zwanzigfache des Gleichstromwerts hebt. Aus wenigen Watt werden so einige zehn Watt – beim 20-kHz-Controller grob fünfmal so viel wie bei 50 kHz.
Der größere Posten liegt allerdings nicht im Kupfer. Der Rippelstrom erzeugt ein Rippelfeld mit der Schaltfrequenz, und das trifft im Blechpaket auf Ummagnetisierungsverluste, die mit dem Quadrat der Frequenz wachsen, und in den Magneten auf Wirbelströme. Die Magnete eines Außenläufers sind massiv, nicht geblecht, und thermisch am schlechtesten angebunden – sie sitzen in der rotierenden Glocke, weit weg von jedem Kühlpfad. Erfahrungsgemäß ist das bei Propellermotoren der Verlustanteil, der durch PWM-Oberschwingungen am stärksten wächst. Der Rippel heizt also weniger die Wicklung als den Rotor. Wie viel genau, lässt sich nur messen; die Temperaturmessung an diesem Motor steht noch aus und folgt mit dem nächsten Ratgeber.
Geräusch und Vibration. Der Rippel moduliert das Drehmoment und die Kräfte zwischen Stator und Rotor mit der Schaltfrequenz. 20 kHz liegt am oberen Rand des menschlichen Hörbereichs; der Antrieb pfeift, und zwar gerade bei niedriger Last am deutlichsten, wenn der Propeller selbst leise ist. 50 kHz liegt weit außerhalb dessen, was ein Mensch hört.
Zwischenkreis. Was in der Wicklung als Stromrippel erscheint, kommt auf der anderen Seite als Wechselstrombelastung der Zwischenkreiskondensatoren an. Ein kleinerer Rippel bei höherer Frequenz ist für Kondensatoren gleich doppelt günstig: Die Amplitude sinkt, und pro Zeit wird weniger Ladung hin- und hergeschoben.
Die Kehrseite: Schaltverluste im Inverter
Wenn eine höhere Schaltfrequenz so eindeutig Vorteile am Motor hat, warum arbeiten dann so viele Controller mit 16 bis 20 kHz? Weil jeder Schaltvorgang in der Leistungsstufe Energie kostet. Beim Ein- und Ausschalten eines Transistors liegen für einige zehn Nanosekunden gleichzeitig Spannung an und Strom durch ihn – die Schaltverluste. Sie sind proportional zur Schaltfrequenz: 50 kHz heißt zweieinhalbmal so viele Schaltvorgänge pro Sekunde wie 20 kHz, und damit zweieinhalbmal so viel Schaltverlustleistung bei gleichen Transistoren.
Der Rippel wandert also nicht einfach weg, sondern seine Kosten wandern vom Motor in den Inverter. Ob sich der Tausch lohnt, hängt davon ab, wie gut die Leistungsstufe schaltet: MOSFETs mit geringer Gate-Ladung und kurzen Schaltzeiten, ein Gate-Treiber, der sie schnell und sauber ansteuert, und ein Layout, das die Kommutierungsschleife klein hält, damit die Schaltflanken steil sein dürfen, ohne zu klingeln. Der Muon ist von Anfang an für 50 kHz ausgelegt – und bringt trotzdem 7,5 kW Dauerleistung bei 60 V ohne Lüfter. Die Wärme, die er im Vergleich zu einem 20-kHz-Controller zusätzlich schaltet, ist kleiner als die, die er dem Motor erspart.
Fazit – und wie es weitergeht
Die Schaltfrequenz ist eine der Größen, die man einem Inverter von außen nicht ansieht und die trotzdem direkt in Motortemperatur, Geräusch und Kondensatorbelastung eingeht. An einem typischen Propellerantrieb mit wenigen Mikrohenry Induktivität macht der Schritt von 20 auf 50 kHz den PWM-Rippel etwa halb so groß – gemessen, nicht gerechnet.
Was in dieser Messung noch nicht zu sehen ist: die Kommutierungsharmonischen, die beide Inverter in Blockkommutierung teilen. Sie sind der nächste Hebel. Wir vermessen denselben Betriebspunkt mit dem Muon in feldorientierter Regelung – mit sinusförmigen Strömen, bei denen diese Oberschwingungen verschwinden. Das Ergebnis gibt es im nächsten Ratgeber.
Passend dazu
Häufige Fragen
Warum nicht einfach 100 kHz oder mehr?
Weil die Schaltverluste proportional mit der Frequenz steigen und irgendwann die eingesparten Motorverluste übersteigen. Dazu kommen Totzeiten der Halbbrücke, die bei kurzen Perioden einen immer größeren Anteil ausmachen und die Spannungsstellung verzerren. Für Motoren im einstelligen Mikrohenry-Bereich an 48 V ist der Bereich um 50 kHz mit heutigen Silizium-MOSFETs ein guter Kompromiss; mit GaN lässt sich die Grenze verschieben.
Gilt das auch für Motoren mit höherer Induktivität?
Der Rippel ist umgekehrt proportional zur Induktivität. Ein Traktionsmotor mit einigen hundert Mikrohenry hat bei 20 kHz nur einen Bruchteil des Rippels, den ein Propellermotor mit 8 µH zeigt. Je kleiner die Induktivität, desto mehr bringt eine hohe Schaltfrequenz – deshalb ist sie gerade bei Drohnen- und Propellerantrieben entscheidend.
Warum lief der Muon hier in Blockkommutierung?
Damit der Vergleich sauber bleibt. Mit feldorientierter Regelung hätte sich zusätzlich die Stromform geändert, und der Effekt der Schaltfrequenz wäre nicht mehr isoliert zu sehen gewesen. Die FOC-Messung am selben Betriebspunkt folgt in einem eigenen Ratgeber.
Wie wurde der Rippel gemessen?
Mit einer Stromzange (40 A/V) am Oszilloskop bei 2 GSa/s. Die Rohdaten wurden mit einem Medianfilter von 0,4 µs von den Schaltspitzen befreit; der Rippel wurde als Spitze-Spitze-Wert des Sägezahns auf dem Blockdach und als Amplitude der Spektrallinie bei der Schaltfrequenz bestimmt. So ist er eindeutig vom PWM verursacht und nicht von den Kommutierungsharmonischen.
Kontakt
Wie viel Rippel hat Ihr Antrieb?
Schreiben Sie uns Motor, Spannungslage und Betriebspunkt – wir rechnen den Rippel vorab mit OverDrive und messen ihn auf Wunsch an Ihrem Motor auf unserem Prüfstand in Regensburg.